Деникин А. А. Социально-философские аспекты робото-человеческих коммуникаций в экспериментальных арт-практиках // Медиакультура. 2026. Т. 2. № 3. С. 71-86.
Антон Анатольевич Деникин,
кандидат культурологии, доцент ВАК, профессор кафедры, кафедра звукорежиссуры и музыкального искусства, Институт кино и телевидения (ГИТР), 125284, Россия, Москва, Хорошевское ш., 32А,ORCID ID: 0000-0001-8101-7952, SPIN-код: 5179-4008, oficial@list.ru
УДК 130.2; 316.77; 004.896
Аннотация: в статье рассматриваются различные способы робото-человеческого взаимодействия на основе существующих коммуникационных моделей: кибернетико-семиотической, феноменологической, социокультурной, социально-психологической и экспериментальной. Социально-философские аспекты таких коммуникаций выявляются на примерах функционирования опытных образцов роботов и роботизированной техники в рамках экспериментов дизайнеров и современных художников. Цель статьи – выяснить, насколько существенной остается роль человека в робото-человеческих взаимодействиях, и возможны ли ситуации, при которых роботы сами смогут определять содержание коммуникации с человеком. Приведенные примеры демонстрируют, что коммуникация роботов и людей не огранивается обслуживанием сферы человеческих задач и потребностей, а может представлять собой процессы взаимного адаптирования и выстраивания динамических взаимосвязей между человеком и машиной. Проекты показывают, как творческое сотрудничество между машинами и людьми может обогатить сосуществование искусственного и биологического. Делается вывод о том, что только объединение человеческого и машинного на основе взаимодействия, взаимодополнения или частичного соперничества может обеспечить успешную, результативную коммуникацию роботов и людей.
Ключевые слова: коммуникация, робот, робото-человеческие взаимодействия коммуникационная модель, инсталляция, техническая сингулярность, трансгуманизм
Anton A. Denikin,
Candidate of Cultural Studies, Associate Professor of the Higher Attestation Commission, Professor of the Department, Department of Sound Engineering and Musical Art, GITR Film and Television School, 32A Khoroshevskoe Shosse, Moscow, 125284, Russia, ORCID ID: 0000-0001-8101-7952, SPIN: 5179-4008, oficial@list.ru
UDC 130.2; 316.77; 004.896
Socio-philosophical Aspects of Robot-human Communication in Experimental Art Practices
Abstract.The article discusses various ways of robot-human interaction based on existing communication models: cybernetic-semiotic, phenomenological, socio-cultural, socio-psychological and experimental. The socio-philosophical aspects of such communications are revealed by the examples of the functioning of prototypes of robots and robotic technology in the framework of experiments by designers and contemporary artists. The purpose of the article is to find out how important the role of humans remains in robot–human interactions, and whether there are possible situations in which robots themselves can determine the content of communication with humans. These examples demonstrate that communication between robots and humans is not limited to the sphere of human tasks and needs, but can represent processes of mutual adaptation and building dynamic relationships between humans and machines. The projects show how creative collaboration between machines and humans can enrich the coexistence of artificial and biological. It is concluded that only the co-operation of people and machines on the basis of interaction, complementarity or partial rivalry can ensure successful and effective communication between robots and humans.
Keywords: communication, robot, robot-human interactions, communicational model, installation, technical singularity, transhumanism
Введение
Роботы становятся все более заметным явлением в жизни современного человека. Они помогают по хозяйству, заменяют продавцов и банковских служащих, доставщиков продуктов и товаров, участвуют в сфере услуг и задействуются на производствах. По некоторым оценкам, в ближайшие двадцать лет роботы возьмут на себя до 50% работ, выполняемых в настоящее время человеком [11, p. 336].
Вместе с тем, все более насущной становится задача успешной коммуникации людей с роботами и взаимодействия с роботизированной техникой. Сложность заключается не столько в освоении человеком процедур управления «интеллектуальными машинами», сколько в необходимости вступать с ними в реальный диалог, используя вербальный язык, реагируя на поведение и «мнение» роботов (особенно антропоморфных моделей). Возникает необходимость в разработке социальных механизмов адаптации человека к повсеместному присутствию роботов и внедрению особых подходов к планированию и реализации человеко-машинных коммуникаций.
Задача этой статьи – рассмотреть ряд экспериментов по арт-дизайну робото-человеческих взаимодействий, осуществленных на основе известных коммуникационных моделей. Цель – выяснить, возможны ли ситуации, при которых роботы сами смогут определять содержание коммуникации с человеком, вместо того чтобы быть ограниченными лишь узкоутилитарными задачами, обслуживая человеческие интересы.
Роботы в жизни человека: определение и функции
Слово «робот» впервые было использовано в пьесе К. Чапека «Р.У.Р.» (1920) для обозначения искусственно созданных механизмов, изготовленных из органических компонентов и почти неотличимых от людей, с характерными «отрывистыми движениями и речью, лицами без выражения, неподвижным взглядом» [9, с. 25]. Название «робот» происходит от слова «robota» (чешск. «принудительный труд»), указывающее на использование этих механических аппаратов в качестве рабочей силы.
Благодаря произведениям научной фантастики роботы стали широко известны задолго до их реального поступления в массовое производство. Они изображались писателями и режиссерами как антропоморфные искусственные создания, человекоподобная форма которых, как полагал фантаст А. Я. Азимов [1], является необходимым условием, позволяющим роботу успешно взаимодействовать с людьми.
Современные модели промышленных роботов могут вовсе не походить на человека. Такие модели – это «перепрограммируемый многофункциональный манипулятор, предназначенный для перемещения материалов, деталей, инструментов или специальных устройств посредством перепрограммируемой переменной совокупности движений, направленной на выполнение широкого круга задач» (определение согласно стандарту ISO 8373: 2012. См. также: [8]). Промышленные роботы в основном используются в качестве замены человеческого труда на разных работах. Роботы третьего поколения используют искусственный интеллект, оснащены компьютерами и сложными программами, способны анализировать собственную эффективность.
В последнее время появляется все больше моделей интерактивных, «интеллектуальных» роботов-помощников, которые могут общаться с людьми и выполнять бытовые задачи. Среди них есть роботы-сиделки и компаньоны (PR2, Nursebot, Rio), роботы-игрушки и домашние животные (Paro, Furby AIBO, Cog, Kismet и др.), роботы-учителя (Root, Saya), танцоры, музыканты (Xiaoice), роботы-врачи, роботы для бытовых услуг (RAVIO, RoBoHon, EMIEW, ROBOY), роботы сексуальные партнеры (Roxxxy, Samanta). Российский Сбербанк разместил в своих офисах роботов-операционисток, рестораны быстрого питания в Японии протестировали «роботов-официантов».
Такие роботы обеспечивают не только определенные практические функции, но и задействованы в социально значимых отношениях. В них, как указывает исследователь Л. Е. Моторина: «От робота требуется быть «психологически чувствительным» к своему партнеру и вести себя в соответствии с его потребностями, то есть обладать способностью эффективного квазимежличностного общения: следить за своим собеседником, прислушиваться к его опыту, поддерживать беседу или совместное действие» [5, c. 41].
Некоторые из социально ориентированных роботов используют человеческие модели поведения и социальные функции: выражение эмоций, общение, обучение, распознавание лиц, установление и поддержание социальных контактов, использование естественных сигналов (выражение лица, жесты и т. д.), проявление индивидуальности и характера. Так, например, в Университете науки и техники в Китае разработали гуманоидного робота Цзя Цзя (Jia Jia). Если кто-то хочет сфотографировать Цзя Цзя, он немедленно сообщает: «Не подходите ко мне слишком близко, когда фотографируете. Из-за этого мое лицо будет выглядеть толстым». У Цзя Цзя естественные движения глаз, а движения губ полностью соответствуют произносимым словам.
Другие модели роботов напротив, стремятся отойти от человекоразмерности, поскольку, как полагают их создатели, такая конструкция роботов поможет противостоять человеческой эмпатии и позволит сохранять дистанцию между машиной и человеком.
Основные модели робото-человеческих коммуникаций
Анализ робото-человеческих коммуникаций можно вести с учетом различных подходов: семиотического, изучающего использование знаков для межсубъектных взаимодействий; феноменологического, ставящего в центр внимания личный опыт каждого из коммуникантов; кибернетического, описывающающего коммуникацию в контексте обработки и передачи информации; социокультурного, анализирующего социальные и культурные контексты при передаче знания и поддержании социальных иерархий; социопсихологического, сконцентрированного на субъективных реакциях, способах выражения, взаимодействия и влияния; экспериментального и критического подхода, касающегося рассмотрения коммуникации на основе аналитических и концептуальных методов.
С позиции кибернетико-семиотического подхода, общение людей и роботов строится на понимании ими друг друга, использовании общего языка и знаков. Хотя обмен информацией является важной частью построения коммуникаций с роботами, социокультурная теория добавляет еще один аспект – человекосоразмерность – признаки, с помощью которых социальные роботы и возможности их общения с людьми разрабатываются таким образом, чтобы максимально органично вписываться в человеческую жизнь и человеческое мировосприятие [3; 10].
Другой подход к проблеме робото-человеческого общения опирается на социально-психологическое направление теории коммуникации, в соответствии с принципами которого, выработанные культурой ценности, установки и убеждения «получателя» оказываются отвечающими или, напротив, не отвечающими собственным ценностям «отправителя». Здесь способность роботов убеждать людей или, по крайней мере, пытаться убедить человека действовать определенным образом, непосредственно влияет на их конструкцию и функционирование [7].
Феноменологический подход к коммуникации предполагает не столько точный обмен информацией, сколько готовность принять и уважать мнение «другого». Это означает отношение к роботам как к форме «квази-других», которые имеют ценность сами по себе (не только потому, что они чем-то похожи на людей или выполняют какую-то работу). В этом смысле желание заботы, стремление к пониманию, попытки сближения и эмоциональная связь могут открыть новые возможности для робото-человеческой коммуникации [6].
Применяются и экспериментальные подходы к коммуникациям роботов на основе аппарата теории игр, методов теории вероятностей, стратегии децентрализованного управления и принципах «роевого» взаимодействия [2]. Использование человеческого разговорного языка является частью процесса налаживания взаимоотношений между человеком и роботами. С точки зрения кибернетической теории об успехе коммуникации судят по точности передачи и обмена информацией. Это тесно связано с семиотической концепцией, поскольку считается, что правильное использование языковых механизмов обеспечивает точное кодирование/декодирование информации при передаче сообщений. Когда коммуникация понимается как тип кибернетико-семиотического процесса, оценка успеха коммуникации становится тесно связанной с точностью передачи смысла от одного собеседника к другому. Таким образом, успех коммуникации в этих условиях зависит от ясности изложения речи, качества кодирования информации с использованием как вербальных, так и невербальных знаков (программных символов), уменьшение влияния посторонней информации и пр.
Некоторые дизайнеры полагают, что коммуникация с роботами, предназначенными для взаимодействия с людьми, тем эффективнее, чем большее визуальное сходство с человеком имеют модели роботов. Например, дизайнеры робота ASIMO создали модель с человекоподобным дизайном, дружественного к людям, что позволяет ему успешно работать в офисах и в частных домах людей.
Еще один пример – Жюль (англ. Jules) – робот, разработанный учеными Бристольского университета в виде человекообразной головы без туловища. Он копирует мимику человека и улыбается, если улыбаются ему, хмурится и смеется, реагируя на людей. А робот Кисмет (англ. Kismet), созданный в конце 1990-х годов в Массачусетском технологическом институте, был способен демонстрировать социальное и эмоциональное взаимодействие с людьми, даже не будучи сильно похожим на человека.
Однако Жюль и Кисмет выполняют свои функции по-разному. При проектировании Жюля первостепенное значение имела его антропоморфная внешность: необходимо было сделать робота максимально похожим на человека. Напротив, дизайнеры Кисмета вместо копирования черт человеческого лица снабдили робота мультяшным обликом, сконцентрировав внимание на эмоциональных и эмпатических качествах общения Кисмета. Здесь большее влияние имела передача эмоциональных состояний с помощью просодических сигналов, содержащихся в речи (тон, ритм и интенсивность), а также использование выражений лица.
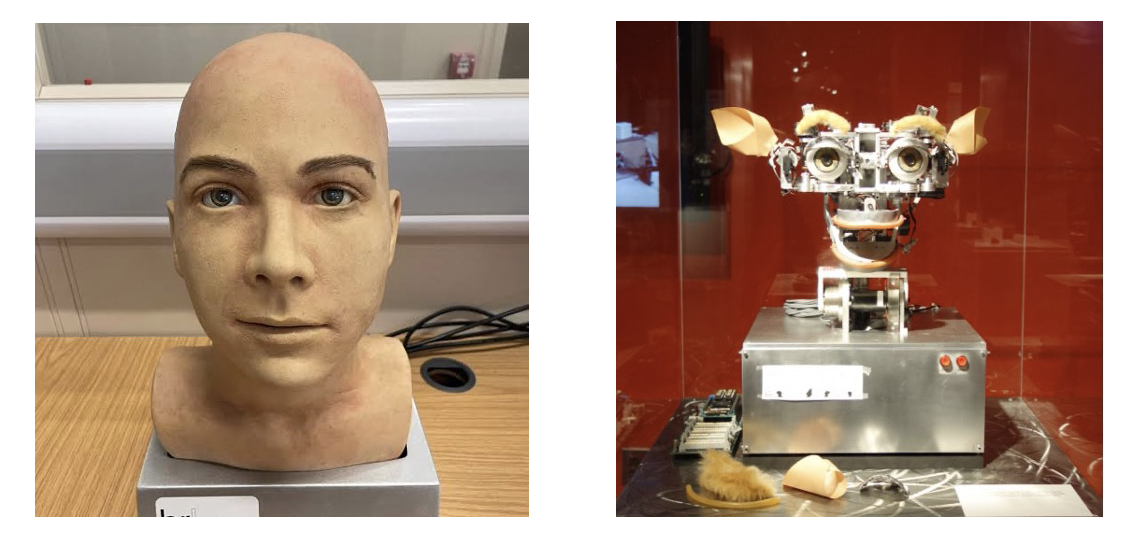
Если Жюль только копирует эмоции людей, подражает им, алгоритм Кисмета (в соответствии с социально-психологической теорией взаимодействия), «считывает» эмоциональные состояния собеседников, интерпретирует их, прежде чем выдать соответствующее эмоциональное выражение лица робота. Несмотря на то, что лицо Кисмета не выглядит похожим на человеческое, оно разработано таким образом, чтобы в зависимости от ситуации варьировать базовый набор эмоций: счастье, печаль, гнев, страх, отвращение и удивление, спокойное или нейтральное выражение лица.
По мнению исследователя человеко-машинных коммуникаций Элеонор Сандри (Eleanor Sandry): «Обеспечение человекоподобной формы, чувств и эмоциональных выражений – не единственный способ создания роботов, которые могут "взаимодействовать осмысленно" или "взаимодействовать социально" (…) вместо того, чтобы ставить во главу угла необходимость общности и идею о том, что общение основано исключительно на сходстве между субъектами, именно различие есть неотъемлемый компонент любых отношений» [17, p. 30].
Эта позиция, опирающаяся на ценность различия в коммуникации, близка философии Эммануэля Левинаса. Э. Левинас утверждает, что «инаковость Другого не зависит от какого-либо качества, которое отличает его от меня, поскольку подобное различение как раз и полагало бы между нами родовую общность, сводящую инаковость на нет» [4, c.216]. Если коммуникация часто определяется как сближение позиций коммуникантов, модель коммуникации Э. Левинаса фокусируется на встрече между «Я» и «Другими», в рамках которой ключевым является признание и сохранение уважения к инаковости Другого. Для Э. Левинаса сущность коммуникации не заключается в создании элементов общности, а проявляется в существовании различий и дистанции между коммуникантами.
Признание роли инаковости в общении наиболее свойственно феноменологическим теориям коммуникации (Э. Гуссерль, М. Мерло-Понти, А. Шюц, Э. Левинас). Они наряду с обоснованием необходимости этического отношения к Другому, утверждают невозможность «полного» понимания Другого.
Коммуникация с негуманоидообразными роботами особенно близка феноменологическим идеям и пониманию важности инаковости во взаимодействиях. Так, например, инсталляция автономных легких воздушных роботов-джетов АЛАВОВ (ALAV), созданная художниками Джедом Берком и Нихилом Миттером (Jed Berk, Nikhil Mitter) воплощает идеи Э. Левинаса.
Автономные джеты Алавы – это небольшие группы летающих роботов, которые взаимодействуют друг с другом и с посетителями-людьми в пространстве арт-галереи. Каждый робот состоит из заполненного гелием воздушного шара в форме дирижабля с электронным контроллером и парой небольших пропеллеров, установленных под ним. Благодаря заложенной программе, Алавы перемещаются в поисках «пищи» – возможности подключиться к электроаккомуляторам, но никогда существенно не удаляются друг друга. Если робот остается в одиночестве слишком долго, он кричит, издавая звук, производимый вибратором мобильного телефона, усиленный корпусом воздушного шара. При возвращении в группу, после некоторого времени нахождения на расстоянии, роботы демонстрируют «поведение стаи», во время которого каждый робот вращается и воспроизводит повторяющиеся короткие звуки, изображая «радость» встречи.
Люди могут напрямую взаимодействовать с Алавами, удерживая волоконнооптическую лампу, которая действует как источник электрической «пищи» для роботов. Источник привлекает внимание Алавов, и они подлетают к посетителям. После установки над лампой индикатор Алава мигает, указывая на то, что он подает питание. После «наполнения» энергией Алав показывает красный индикатор и улетает «по своим делам».
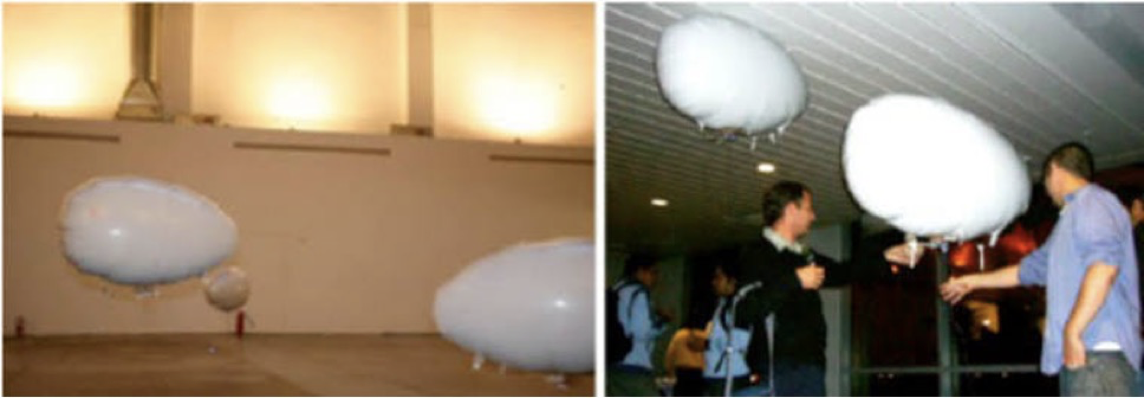
Поведение Алавов было смоделировано таким образом, чтобы казалось, что у них есть чувства и что они могут выражать эмоции. Алавы воспринимаются как очаровательные и странные и привлекают внимание посетителей. Однако всегда есть четкое ощущение, что между людьми и Алавами сохраняется непреодолимая дистанция, («различие» в терминах Э. Левинаса) в силу явно негуманоидной природы роботов.
Э. Левинас разделяет коммуникацию как передачу информации и коммуникацию как вхождение в отношение c Другим, поскольку любое общение включает отношение к непредставимому, «касание» или «прикосновение», по своей сути противоположные захвату, хватанию [4, c. 250–252].
В случае с Алавами можно было бы предположить, что их «коммуникация» с людьми состоит из элементов, которые не являются частью сказанного. Алавы не могут произносить слов, но их паралингвистические и кинесические сигналы позволяет им «выражать» себя, сохраняя при этом пространство для своей инаковости, которая является важной частью развивающихся коммуникативных отношений. Тем не менее, общение между людьми и Алавами механистично, основывается на передаче определенной информации и выполнении утилитарных задач.
Ряд современных роботизированных художественных инсталляций являют альтернативное понимание того, что может представлять собой машинно-человеческая коммуникация в социальном плане. Одним из интересных примеров является Петит Мал (Petit Mal) – автономный колесный робот, созданный австралийским художником Саймоном Пенни, впервые показанный в 1995 году.
Петит Мал не похож на человека и не способен «говорить» на человеческом языке. Но движения его тела позволяют ему общаться, используя кинесические невербальные знаки. Этот робот похож на машину, но способен вести себя так, чтобы люди воспринимали его как «разумного» и демонстрирующего выразительное поведение.
Когда человек приближается к Петит Мал, робот поворачивается к посетителю и вместе с тем немного отступает назад, как бы в замешательстве. Он выражает свою настороженность и вежливое отношение, поскольку «уважает» личное пространство людей, но и желает защитить свое собственное. Плавные движения Петит Мал, наряду с его мягкими покачиваниями и поворотами, придают индивидуальность и главное, позволяют понимать коммуникацию между ним и человеком как процесс разнообразной активности тел.
Еще один проект – «Рыба-птица» (Fish-Bird) был задуман Мари Велонаки (Mari Velonaki) и создан в сотрудничестве с робототехниками из Центра социальной робототехники Сиднейского университета. Эта роботизированная художественная инсталляция состоит из двух автономных роботов в виде инвалидных колясок, которые взаимодействуют друг с другом, а также с любыми посетителями, входящими в пространство инсталляции. Роботы обладают индивидуальными особенностями и их можно идентифицировать по цвету: рыба – синяя, а птица – красная.
Рыба и птица «общаются» двумя способами. Первый является кинесическим и основывается на движениях, благодаря которым они подстраиваются под положения и движения друг друга и посетителей. Второй способ их общения – в виде фрагментов письменного текста на листках, которые изготавливаются с помощью миниатюрных термопринтеров и сбрасываются на пол. Эти тексты могут быть сообщениями одного робота другому или сообщениями для посетителей-людей.
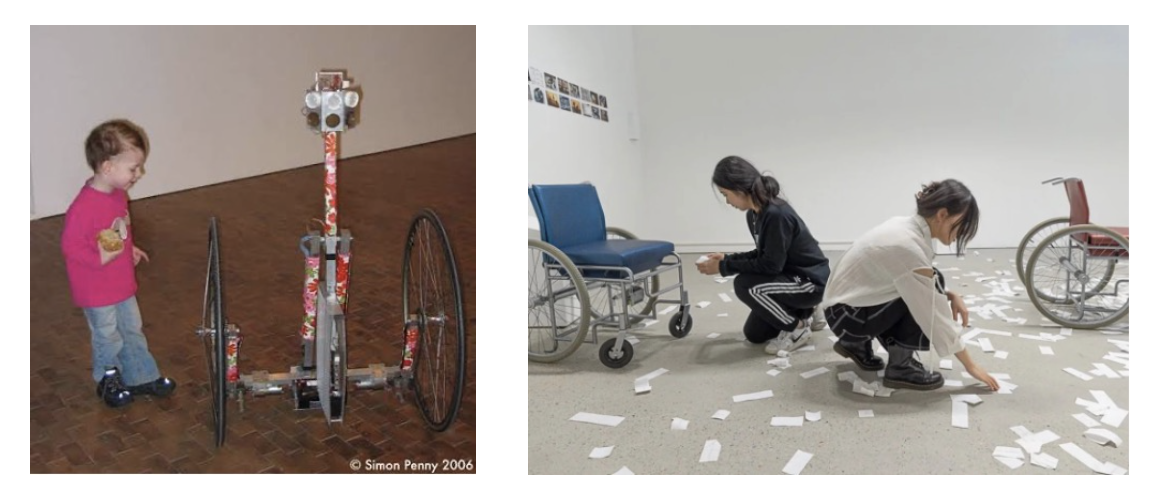
Движения роботов дают представление об их характерах. Птица более общительна и первой подъезжает к зрителям, в то время как Рыба склонна держаться в стороне и наблюдать. Когда они находятся вместе без посетителей, роботы постоянно взаимодействуют друг с другом, о чем свидетельствуют как их движения, так и набор печатных текстов.
Посетители инсталляции пробуют различные стратегии общения, в том числе хлопают в ладоши или говорят с различными интонациями, чтобы привлечь внимание роботов. Однако вскоре обнаруживают, что манера передвижения, изменение положения тела, жесты рук – более эффективное средство в отношении инвалидных колясок. Именно через процессы совместного со зрителем движения можно объяснить общение Рыбы и Птицы, как друг с другом, так и с посетителями-людьми.
В подобных динамических коммуникациях исключена сама возможность исчерпывающего понимания зрителем другой стороны, поскольку ее поведение постоянно меняется в зависимости от поведения самого посетителя. Модель динамической коммуникации с «Fish-Bird» и другими подобными машинами показывает, что такое общение всегда дает что-то новое, открывает новые грани возможного. Такая коммуникация стимулирует преодоление границ между людьми и машинами, сохраняя при этом четкое понимание инаковости Другого.
Теоретик технокультуры, философ Н. К. Хейлз, обсуждая взаимодействия с «умными» машинами, утверждает, что необходимо отказаться от желания «контролировать» их, и вместо этого можно многому научиться, наладив «динамичное партнерство между людьми и интеллектуальными машинами» [14, p. 288].
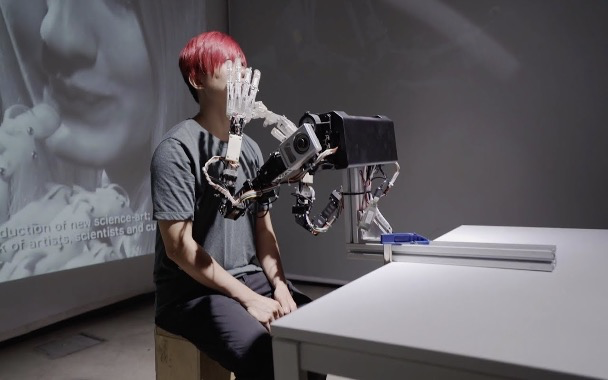
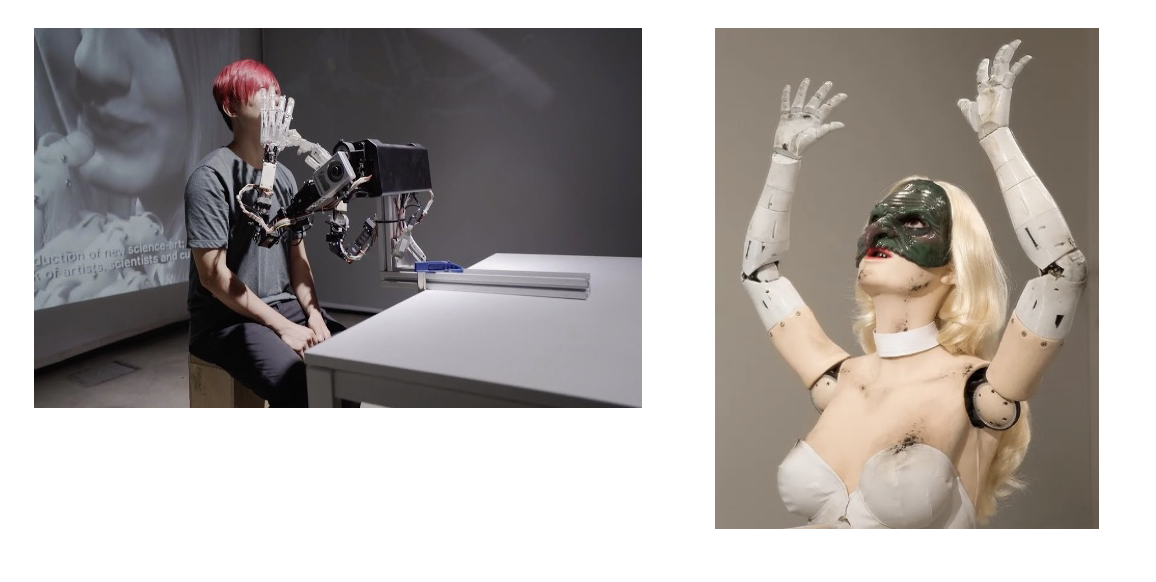
Так, телероботическая арт-инсталляция Луи Филиппа Демерса (Louis Philippe Demers) «The Blind Robot» (2012) позволяет посетителям пережить опыт партнерства с Другим. Сам робот не похож на человека, состоит из пары шарнирных роботизированных рук, установленных на столе. Если посетитель сядет за стол, машина исследует его, осторожно прикасаясь кончиками пальцев к лицу посетителя. Как объясняет сам Демерс в своем диссертационном исследовании, если роботизированное устройство обычно рассматривается как «высокоточный инструмент», в этой работе оно предстает как «хрупкое, сомневающееся и эмоционально ранимое» [13, p. 58].
Демерс надеется вызвать эмпатическое отношение зрителей к своему роботу, называя свою инсталляцию «Слепой робот», намекая на слепого и беспомощного человека, которому нужно прикоснуться к посетителю, чтобы распознать его. В результате посетители инсталляции могут пережить опыт встречи с роботом как со своеобразным Другим. То, что машинная природа этого Другого визуально подчеркивается, еще больше способствует вовлечению людей в общение с ним.
Напротив, «Female Figure»(2014) Джордана Уолфсона (Jordan Wolfson) – управляемая компьютером скульптура, изображающая гиперсексуальную блондинку в белой мини-юбке, забрызганной черной грязью, в сапогах до бедер на высоких каблуках и длинных перчатках, вызывает скорее ощущение угрожающего Другого. Несмотря на то, что фигура имитирует типичную роковую женщину, ее отталкивающий внешний вид, грубо скрепленные болтами части фигуры, металлический шест, проходящий через живот – все это постоянно нарушает ожидания зрителя.
Вращаясь перед зеркалом, фигура выглядит довольно соблазнительно, танцуя под популярные песни. Однако когда мы смотрим ей в лицо, позитивное ощущение быстро проходит. Вместо человеческого лица зритель сталкивается с темными злыми глазами, которые мерцают из-за зеленой венецианской маски с ведьминым носом. Поскольку фигура оснащена программным обеспечением для отслеживания движения и технологией распознавания лиц, она способна реагировать на движения людей. Если подойти близко к роботу, он смотрит прямо в ваши глаза и возникает ужасающий дезориентирующий эффект, когда зритель ощущает себя объектом взгляда машины. Инсталляция заставляет зрителя переживать безысходность встречи с незнакомым Иным.
Взаимодействия между роботоподобными машинами и человеком могут выходить на биологический и биокибернетический уровень. Пример тому "A-positive" (1997) – технобиологический эксперимент, реализованный Эдом Беннеттом и Эдуардо Кацом в «Галерее 2» в Чикаго в рамках художественной выставки ISEA 97. Человек и робот были присоединены напрямую друг к другу через внутривенную иглу и в буквальном смысле питали друг друга. Человеческое тело обеспечивало робота необходимыми для поддержания жизни питательными веществами, фактически передавая ему кровь; биобот принимал человеческую кровь и извлекал из нее кислород, чтобы поддерживать маленькое пламя – архитипический символ жизни. Взамен биобот передавал внутривенно человеческому организму декстрозу.
«A-positive» предлагает новую машинно-биологическую «экосистему», в которой в симбиотических отношениях грани между роботом и человеком стираются. Вместе с тем, полного слияния не происходит и быть не может. Кажущаяся живость и индивидуальность робота, простота взаимодействия с ним или зависимость от его помощи не сбивают человека в адекватном восприятии робота как машины.
Этот, и все другие примеры уходят от коммуникации как средства обмена сообщениями, к организации процессов совместной активности, где люди и роботизированные машины – это различные, не равные друг другу участники, но при этом динамически взаимосвязанные.
В этом смысле идея «технической сингулярности», выдвигаемая некоторыми исследователями искусственного интеллекта (В. Виндж, Р. Курцвейл, Х. Моравек), видится весьма спорной. Ученые предсказывают наступление «технологической сингулярности» примерно в 2045 году, когда развитие технологий достигнет такой скорости, что человеку не останется ничего другого, как полностью растворится в доминирующем технологическом потоке. Это и есть, по мнению футурологов, «постчеловек» в его финальном варианте [12; 15; 16; 18].
Однако рассмотренные выше примеры робото-человеческих коммуникаций доказывают скорее обратное. Алгоритмические роботы созданы человеком, и человек несоизмеримо сложнее компьютера. В отличие от искусственного интеллекта, человек содержит в себе нечто особенное, превышающее логику алгоритмов, что вряд ли когда-либо удастся скопировать компьютерам. И, вероятно, только объединение человеческого и нечеловеческого на основе взаимодействия, взаимодополнения или соперничества обеспечивает успешную коммуникацию и реальные ее результаты.
Это хорошо показывает проект «ICCMR singing robots» (2011) композитора и ученого Эдуардо Миранды (Eduardo Reck Miranda), представляющий роботов, которые учат друг друга петь. Казалось бы, проект Миранды «созвучен» идеям ученых–трансгуманистов, доказывая, что даже в области музыки машины уже готовы вытеснить человека, автоматизируя процессы творчества и самообучения. Однако первое же ознакомление с проектом показывает, насколько тесно связаны роботы и создавшие их люди. Вместо того чтобы представлять будущее без людей, вокальные композиции роботов Э. Миранды демонстрируют как творческое сотрудничество между машинами и людьми может обогатить сосуществование искусственного и биологического.
Таким образом, если футуристическое видение мира и коммуникации представляет человека как бестелесную информационную сущность, реальные практики воплощения трансгуманистических идей доказывают неизменное проявление человеческого влияния даже в самых техно-ориентированных примерах.
Заключение
Подводя итог, можно заключить, что современная технологически переработанная цифровая медиасреда служит беспрецедентной ареной для коммуникационной деятельности человека и машин. Она заставляет задуматься об актуализации новых коммуникационных моделей, но при этом доказывают необходимость сохранения прежних, поскольку многое из того, что демонстрируют робото-человеческие взаимодействия, было свойственно человеческому задолго до появления компьютерных технологий.
Модели робото-человеческой коммуникации, реализованные в современных проектах, учат человека принять технологического «другого», при этом оставаясь самим собой. Такая «техно-социализированная» коммуникация стимулирует преодоление границ между людьми и машинами, сохраняя при этом в человеке четкое понимание инаковости Другого, его отличия от себя.
Все обсуждавшиеся выше примеры уходят от коммуникации как средства обмена сообщениями к организации процессов совместной активности, где люди, машины, киборги, роботы – различные, не похожие друг на друга, но при этом готовые выстраивать друг с другом динамические взаимодействия, ищут точки соприкосновения и взаимодополняют друг друга.
Литература
1. Азимов А. Я. Робот / пер. с англ. Н. А. Сосновской, А. Д. Иорданского. М.: Эксмо, 2020. 320 c.
2. Иванов Д. Я. Распределение ролей в коалициях роботов при ограниченных коммуникациях на основе роевого взаимодействия / Управление большими системами. Выпуск 78. М.: Ипу РАН, 2019. С. 23–45.
3. Игнатьев В. И., Спиридонова К. И. Взаимодействие «человек – социальный робот»: через преодоление барьеров к гибридной коммуникации // ДИСКУРС. 2022. Т. 8, № 6. С. 101–115.
4. Левинас Э. Избранное. Тотальность и бесконечное. М. СПб.: Университетская книга, 2000. 416 c.
5. Моторина Л. Е. Взаимосвязь человека и робота как феномен социального взаимодействия // Социальная психология и общество. Том 14. № 1, 2023. С. 38–54.
6. Пеннер Р. В., Гулеватая А. Н. Роботы и другие социальные акторы в цифровую эпоху // Региональные культурные стратегии в современном мире. Материалы II Всероссийской научно-практической конференции (с международным участием). Пермский государственный институт культуры. Пермь, 2022. С. 58–61.
7. Сайфудинова Н. З., Пырнова О. А. Психология в коммуникации между человеком и роботом // Образование и право № 4, 2020. Дубынина М. Г., Рожков А. Г., Софина С. Н. Психология отношений человека и робота // Вестник сибирского отделения академии военных наук. Номер: 52, 2019. С. 118–120.
8. Тимофеев А.В. Адаптивные робототехнические комплексы // Санкт-Петербург: Машиностроение, 1988. 332 с.
9. Чапек К. R.U.R. Средство Макропулоса. Война с саламандрами. Фантастические рассказы // Пер.: Аксель-Молочковский Ю. Н. Москва: Издательство "МИР", 1966. 566 с.
10. Чуйко Д. В., Майорова Е. В. «Вы робот?»: способы реагирования на распознавание робота в телефонном диалоге // Этнопсихолингвистика. 2020. № 3. С. 238–250.
11. Bhaumik Arkapravo. From AI to Robotics: Mobile, Social, and Sentient Robots. CRC Press, 2018.
12. Bostrom N. How Long Before Superintelligence? // Linguistic and Philosophical Investigations. 2006. Vol. 5, № 1. Pp. 11–30.
13. Demers L.-P. Machine Performers: Agents in a Multiple Ontological State. Dissertation, University of Plymouth, 2014. Pp. 58. https://researchportal.plymouth.ac.uk/files/38480557/2015Demers374080PhD.pdf (accessed: 07.02.2023).
14. Hayles N. Katherine. How We Became Posthuman: Visual Bodies in Cybernetics, Literature and Informatics. University of Chicago Press: Chicago, 1999.
15. Kurzweil R. The Singularity is Near. N.Y.: Viking Books, 2005.
16. Moravec H. When will Computer Hardware Match the Human Brain? // Journal of Transhumanism. 1998. Vol. 1.
17. Sandry Eleanor. Robots and Communication. New York, NY: Palgrave Macmillan, 2015.
18. Vinge V. The Coming Technological Singularity: How to Survive in the Post-Human Era // Vision21: Interdisciplinary Science and Engineering in the Era of Cyberspace. San Diego: San Diego State University. 1993. Pp. 11–22.
References
1. Azimov A. YA. Robot [Robot] / per. s angl. N.A. Sosnovskoj, A.D. Iordanskogo. M.: Eksmo, 2020. 320 p. (in Russian)
2. Ivanov D. YA. Raspredelenie rolej v koaliciyah robotov pri ogranichennyh kommunikaciyah na osnove roevogo vzaimodejstviya. [Role Distribution in Robot Coalitions with Limited Communication, Based on Swarm Interaction] / Upravlenie bol'shimi sistemami. Vypusk 78. M.: Ipu RAN, 2019. Pp.23-45. (in Russian)
3. Ignat'ev V. I., Spiridonova K. I. Vzaimodejstvie «chelovek – social'nyj robot»: cherez preodolenie bar'erov k gibridnoj kommunikacii [The "Human–social Robot" Interaction: Overcoming Barriers to Hybrid Communication] // DISKURS. 2022. T. 8, № 6. Pp. 101–115. (in Russian)
4. Levinas E. Izbrannoe. Total'nost' i beskonechnoe [Favourites. Totality and the Infinite]. M. SPb.: Universitetskaya kniga, 2000. 416 p. (in Russian)
5. Motorina L.E. Vzaimosvyaz' cheloveka i robota kak fenomen social'nogo vzaimodejstviya [The Relationship Between Humans and Robots as a Phenomenon of Social Interaction] // Social'naya psihologiya i obshchestvo. Tom 14. № 1, 2023. Pp. 38–54. (in Russian)
6. Penner R.V., Gulevataya A.N. Roboty i drugie social'nye aktory v cifrovuyu epohu [Robots and Other Social Actors in the Digital Age] // Regional'nye kul'turnye strategii v sovremennom mire. Materialy II Vserossijskoj nauchno-prakticheskoj konferencii (s mezhdunarodnym uchastiem). Permskij gosudarstvennyj institut kul'tury. Perm', 2022. Pp. 58-61. (in Russian)
7. Sajfudinova N. Z., Pyrnova O. A. Psihologiya v kommunikacii mezhdu chelovekom i robotom [Psychology in Communication Between a Human and a Robot] // Obrazovanie i pravo № 4, 2020. Dubynina M.G., Rozhkov A.G., Sofina S.N. Psihologiya otnoshenij cheloveka i robota// Vestnik sibirskogo otdeleniya akademii voennyh nauk. Nomer: 52, 2019. Pp. 118-120. (in Russian)
8. Timofeev A.V. Adaptivnye robototekhnicheskie kompleksy [Adaptive Robotic Aystems] / SPb: Mashinostroenie, 1988. 332 p. (in Russian)
9. CHapek Karel. R.U.R. Sredstvo Makropulosa. Vojna s salamandrami. Fantasticheskie rasskazy [Macropoulos’s Remedy. War with the Salamanders. Fantastic Stories] // Per.: Aksel'-Molochkovskij YU. N. Moskva: Izdatel'stvo "MIR", 1966. 566 p. (in Russian)
10. CHujko D.V., Majorova E.V. "Vy robot?": sposoby reagirovaniya na raspoznavanie robota v telefonnom dialoge ["Are you a robot?": Ways to Respond to Robot Detection in a Phone Conversation] // Etnopsiholingvistika. 2020. № 3. Pp. 238-250. (in Russian)
11. Bhaumik Arkapravo. From AI to Robotics: Mobile, Social, and Sentient Robots. CRC Press, 2018. (In English)
12. Bostrom N. How Long Before Superintelligence? // Linguistic and Philosophical Investigations. 2006. Vol. 5, № 1. Pp. 11–30. (In English)
13. Demers L.-P. Machine Performers: Agents in a Multiple Ontological State. Dissertation, University of Plymouth, 2014. P. 58. https://researchportal.plymouth.ac.uk/files/38480557/2015Demers374080PhD.pdf (accessed: 07.05.2025). (In English)
14. Hayles N. Katherine. How We Became Posthuman: Visual Bodies in Cybernetics, Literature and Informatics. University of Chicago Press: Chicago, 1999. (In English)
15. Kurzweil R. The Singularity is Near. N.Y.: Viking Books, 2005. (In English)
16. Moravec H. When will Computer Hardware Match the Human Brain? // Journal of Transhumanism. 1998. Vol. 1. (In English)
17. Sandry E. Robots and Communication. New York, NY: Palgrave Macmillan, 2015. (In English)
18. Vinge V. The Coming Technological Singularity: How to Survive in the Post-Human Era // Vision21: Interdisciplinary Science and Engineering in the Era of Cyberspace. San Diego: San Diego State University. 1993. Pp. 11–22. (In English)
Примечание:
- Источник изображения: https://aiforgood.itu.int/speaker/jules/ (Дата обращения: 27.09.2026).
- Источник изображения: https://mitmuseum.mit.edu/collections/exhibition/robots-and-beyond:-exploring-artificial-intelligence-at-mit-2000-4 (Дата обращения: 27.09.2026).
- Источник изображения: https://www.researchgate.net/publication/221514623_Building_sensitising_terms_to_understand_free-play_in_open-ended_interactive_art_environments (Дата обращения: 27.09.2026).
- Источник изображения: https://simonpenny.net/works/petitmal.html (Дата обращения: 27.09.2026).
- Источник изображения: https://www.marivelonaki.com/projects/fish-bird-circle-b-movement-c-2003 (Дата обращения: 27.09.2026).
- Источник изображения: https://ars.electronica.art/aeblog/en/2013/10/28/the-blind-robot-bei-the-lab (Дата обращения: 27.09.2026).
- Источник изображения: https://www.thebroad.org/art/featured-artworks/jordan-wolfsons-female-figure (Дата обращения: 27.09.2026).